如果只看2028年的Level 2++,很容易以為Toyota終於決定全力追上E2E AI自動駕駛。
把Toyota近幾年的動作放在一起看,反而會發現它沒有把未來押在單一技術路線上。
乘用車有自研E2E AI;商用移動服務有e-Palette;外部技術合作有Waymo;道路與通訊層面則和NTT共同建立Mobility AI Platform。Toyota正在做的,比單純開發一套“自駕系統”更分散,也更像是在建立不同層級的移動生態。
第一條線 量產車先走Level 2++
Toyota在8月27日的自動駕駛說明會中確認,2028年起會先在部分乘用車導入更高階的Level 2駕駛輔助,2030年後逐步擴大。
這套系統會採用自研E2E AI,但外層仍保留rule-based Guardrail安全機制。也就是說,Toyota願意讓AI接手更多感知與判斷,卻沒有因此改變Level 2的責任界線。
第二條線 e-Palette直接往Level 4走
商用移動服務則是另一條路。
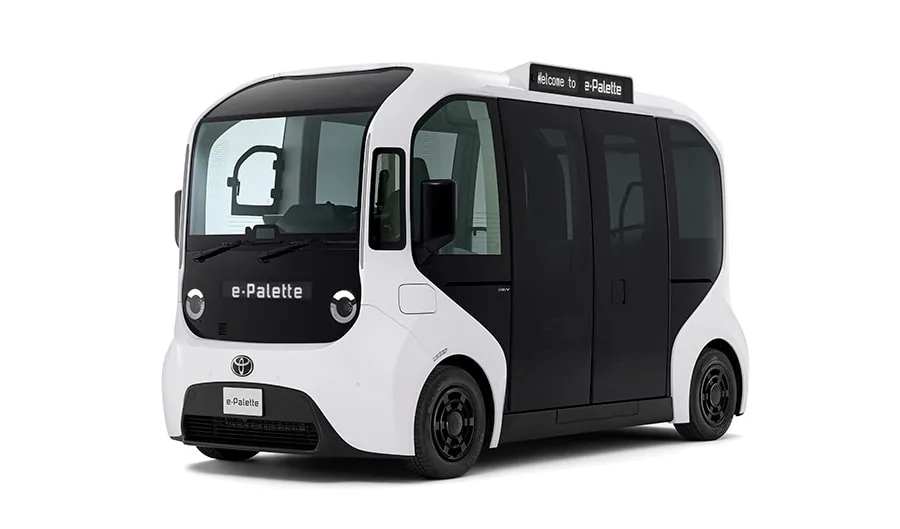
Toyota在2025年9月正式推出新一代e-Palette。現行車輛可支援相當於Level 2的自動駕駛系統,同時預留Vehicle Control Interface,讓不同開發商的Automated Driving Kit接入,包括感測器、控制硬體及軟體。
更重要的是,Toyota官方目標是在2027財年把搭載Level 4自動駕駛系統的e-Palette推向市場。
這和2026年說明會中提到“商用接駁車2030年前持續開發Level 4技術”並不一定衝突。e-Palette是一個已經商品化、可接入不同ADK的平台,而整體商用自駕技術仍會持續演進。
第三條線 Waymo不是單純供應商
Toyota同時沒有排斥外部自駕技術。
2025年4月,Toyota與Waymo公布初步合作框架,雙方計畫研究共同開發新的自動駕駛車輛平台。除了Robotaxi等商業自駕應用,兩家公司也會研究如何把Waymo的自動駕駛技術與Toyota的造車能力結合,應用到未來私人用車。
目前這仍屬合作探索階段,Toyota並沒有宣布哪一款量產車會直接採用Waymo系統。
還有第四層 車外面的AI
自動駕駛不只發生在車內。
Toyota與NTT在2024年公布Mobility AI Platform計畫,希望把人、車輛與道路基礎設施透過通訊、運算和AI連起來。兩家公司預計2030年前合計投入5000億日圓,從2025年開始開發,約2028年啟動社會實裝與合作,2030年後再擴大普及。
這個平台的概念是,除了車輛自己看路,路口、通訊網絡和運算基礎設施也可以一起參與判斷。例如在視線受阻的路口,車本身看不到的風險,有機會透過基礎設施取得更多資訊。
Toyota沒有選一條最短的路
這整套策略的特色,就是它沒有把所有問題交給同一套自動駕駛AI解決。
私人用車仍以Level 2為主,先讓AI把駕駛輔助做得更自然;商用e-Palette可以在限定環境往Level 4走;Waymo提供另一種外部技術合作可能;NTT則處理車輛之外的通訊與AI基礎設施。
這種方法看起來比“直接宣布全面自駕”複雜得多。
但對Toyota這種要同時面對全球不同道路、法規、基礎設施與消費者的車廠而言,也許真正需要的從來就不是一套系統解決所有問題,而是讓不同層級的自動駕駛在適合的地方各自成熟。
資料來源:Toyota